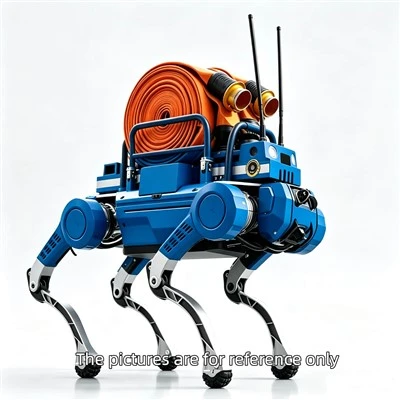
Hallo zusammen, hier ist Jake vom Team der Inspektionsroboterhunde. Um es auf den Punkt zu bringen: Wenn die meisten Leute an Kernkraftwerke denken, stellen sie sich riesige Kühltürme, komplexe Reaktorkerne und die ganze „Super-High-Stakes“-Atmosphäre vor. Was sie nicht immer verstehen, ist das Unordentliche, Wiederholte undsuperWichtige Arbeit, die hinter den Kulissen stattfindet, um die Sicherheit dieser Einrichtungen rund um die Uhr zu gewährleisten. Derzeit hilft unser Team bei der Lösung eines der schwierigsten Teile dieser Arbeit: Neutronenaktivierungsinspektionen. Wenn Sie sich jemals gefragt haben, wie ein Roboterhund diese kritische, strahlenintensive Aufgabe bewältigt, ohne Menschenleben zu riskieren, sind Sie hier richtig. Kein überladener Fachjargon – nur die wahre Geschichte von jemandem, der Monate damit verbracht hat, diese Welpen so zurechtzurüsten, dass sie die Kontrollen von Atomkraftwerken meistern.
Lassen Sie uns zunächst festlegen, was Neutronenaktivierungsinspektion (NAI) überhaupt ist, denn das ist der Ausgangspunkt. Der Kern eines Kernkraftwerks ist nicht der einzige Teil, der radioaktiv wird – im Laufe der Zeit absorbieren Metalle in Rohren, Reaktorbehältern und Dampferzeugern winzige Mengen Neutronen aus dem Kern und wandeln Weichstahl oder Legierungen in radioaktive Isotope um. Das nennt man Aktivierung. Der Haken? Diese Isotope emittieren Gammastrahlen, und durch die Messung ihrer Energieniveaus können wir winzige Risse, Korrosion oder Materialzerfall erkennen, lange bevor der Mensch überhaupt den Hauch eines Problems wahrnimmt. Der alte Weg, dies zu tun? Schicken Sie menschliche Inspektoren in sperrigen Schutzanzügen mit Handsensoren los, um durch enge, radioaktive Bereiche zu kriechen, in denen die Strahlungswerte innerhalb von Minuten tödlich sein können. Wir wussten, dass es einen besseren Weg geben musste – also bauten wir stattdessen unsere Roboterhunde, die diese Aufgabe übernehmen.
Warten Sie, warten Sie – Sie denken vielleicht: „Ein Hund? Für Atomarbeiten? Das klingt wild.“ Aber hören Sie mir zu: Vierbeiner (vierbeinige Roboter) sind in diesen Räumen viel besser als Roboter auf Rädern. In Kernkraftwerken gibt es jede Menge unordentliches, unebenes Gelände – nasse Böden, verrostete Stahlgitter, enge Flure und sogar kleine Treppenhäuser. Roboter mit Rädern bleiben auf Trümmern stecken oder können sich nicht in Lücken zwängen; unsere Roboterhunde? Sie überwinden Hindernisse, klettern über kleine Trümmer und manövrieren durch enge Räume wie ein echter K9 – ohne Leckerlis oder Spaziergänge. Wir haben eine Menge Arbeit investiert, um diese Roboter in der Umgebung mit hoher Strahlung und hohen Temperaturen in einem Kernkraftwerk zuverlässig zu machen, und sie ersparen Inspektoren bereits jetzt die stundenlange Belastung durch gefährliche Strahlung. Wenn Sie das Basismodell sehen möchten, das speziell für diesen Zweck verfeinert wurde, schauen Sie sich unseren autonomen Roboterhund für die Inspektion von Kernanlagen an – er wurde genau für Aufgaben wie NAI entwickelt, ohne dass handelsübliche Hardware optimiert werden muss (das haben wir auf die harte Tour erfahren, als ein normaler Roboterhund seine Leiterplatte beim ersten Testlauf im Sekundärkreislauf einer Anlage kaputt machte).
Kommen wir nun zu den Einzelheiten, wie ein Roboterhund tatsächlich eine Neutronenaktivierungsprüfung durchführt. Lassen Sie uns dies Schritt für Schritt aufschlüsseln, denn es geht nicht nur um „Aufrollen und Ablesen“ – es ist ein vollständig koordinierter Prozess, der Autonomie, Sicherheit und superpräzise Messungen in Einklang bringt.
Erstens die Vorbereitung vor der Mission – das ist nicht verhandelbar und die meisten Leute merken nicht, dass die Vorbereitungen anfallen. Bevor der Roboter überhaupt einen Fuß in die Anlage setzt, ruft unser Team den digitalen Zwilling der Anlage (eine 3D-Karte aller Rohre, Behälter und geschlossenen Räume) auf und markiert genau, welche Bereiche NAI benötigen. Auch Strahlungskartierungsdaten aus früheren Inspektionen fließen in die Mischung ein – so wissen wir, welche Zonen hohe Neutronenwerte aufweisen, welche zu heiß für Menschen sind und welche Stellen der Roboter erreichen kann. Wir kalibrieren auch die Neutronen- und Gammasensoren des Roboters in einer abgeschirmten Testkammer (denken Sie an einen mit Blei ausgekleideten Betonkasten, in dem keine Streustrahlung die Messwerte beeinträchtigt), um sicherzustellen, dass sie auf 1 % genau sind – das ist die Art von Präzision, die Sie benötigen, wenn Sie einen 0,1 mm großen Riss in einer Rohrwand entdecken.
Sobald der Roboter angezogen ist (wir verwenden eine leichte, strahlenbeständige Abdeckung, die nicht sperrig ist, damit sich der Hund dennoch leicht bewegen kann), führen wir ihn zum Eintrittspunkt der Pflanze. Hier kommt die Autonomie ins Spiel: Unsere Software ermöglicht es dem Roboter, mithilfe von LiDAR, Kameras und Kollisionsvermeidung selbstständig zu navigieren. Es verhindert, dass sich Dinge wie Stützbalken, lose Rohre und sogar andere Geräte durch die Anlage bewegen. Wir teleoperieren nicht die ganze Zeit – nur wenn es auf eine seltsame Stelle trifft, die es nicht erkennen kann, wie zum Beispiel eine festsitzende Tür. Und wenn die Strahlungswerte mitten in der Mission ansteigen? Der Roboter verfügt über eine eingebaute Ausfallsicherung: Er pausiert automatisch, prüft, ob er in eine sichere Zone gelangen kann, und benachrichtigt unser Team, wenn er Hilfe benötigt. Kein Mensch muss hineingehen, um es zu holen, was ein großer Gewinn ist.
Nun der eigentliche NAI-Schritt. Hier kommt die spezielle Nutzlast des Roboters ins Spiel – wir verwenden nicht dieselben Sensoren für Öl- und Gasinspektionen, oder? Dafür verfügen wir über unseren autonomen vierbeinigen Roboter für die Inspektion von Öl- und Gaspipelines, der verschiedene Sensoren für Druck und Korrosion nutzt. Aber für nukleare NAI trägt der Roboter zwei Schlüsselwerkzeuge: einen Neutronengenerator und einen Detektor für hochreines Germanium (HPGe). Erklären wir das so, als handele es sich um tatsächliche, nicht gruselige Teile: Der Neutronengenerator schießt kontrollierte, niederenergetische Neutronen auf die Metallkomponente, die wir testen – dies „aktiviert“ die Metallatome genau wie die Neutronen des Kerns, aber auf sichere, kontrollierte Weise. Der HPGe-Detektor befindet sich direkt neben der Stelle, die wir testen, und erfasst die Gammastrahlen, die das aktivierte Metall aussendet. Es misst die Energie jedes Gammastrahls und sagt uns, um welche Art von Isotop es sich handelt (z. B. Eisen-55 oder Kobalt-60) und wie viel davon vorhanden ist. Diese Daten werden in Echtzeit an den Kontrollraum unseres Teams gesendet, sodass wir nicht warten müssen, bis der Roboter fertig ist, um mit der Analyse zu beginnen.
Moment, aber wie bleibt der Roboter imgenauWo muss es liegen, um genaue Messwerte zu erhalten? Wenn die Abweichung auch nur einen halben Zentimeter beträgt, ist der Messwert des Detektors falsch. Aus diesem Grund haben wir ein dynamisches Stabilisierungssystem hinzugefügt – stellen Sie es sich wie die Selbstnivellierung einer Kamera vor, nur viel präziser. Die Beine des Roboters passen sich in Echtzeit an, wenn er sich auf einer geneigten Fläche oder einem unebenen Boden befindet, sodass der Detektor am Zielpunkt fixiert bleibt. Wir haben dies letztes Jahr in einem Werk in Illinois getestet – eine Stelle befand sich auf einem 15-Grad-Gefälle, und der Roboter wackelte nicht, selbst wenn ein Wartungswagen vorbeifuhr (die Werke sind beschäftigt, daher können wir nicht alles für die Inspektion abschalten). Diese Art der Zuverlässigkeit ist für nukleare Arbeiten nicht verhandelbar.
Eine weitere große Sache: Datensicherheit. Da es in Kernkraftwerken strenge Sicherheitsvorschriften gibt, haben wir das Kommunikationssystem des Roboters so aufgebaut, dass es verschlüsselt ist – niemand kann sich in den Datenstrom hacken und die Inspektionsergebnisse manipulieren. Alle Daten werden auch auf dem integrierten, strahlungsfesten Laufwerk des Roboters gespeichert. Wenn also die Kommunikation unterbrochen wird (was in einigen Bereichen mit Betonwänden passieren kann), haben wir immer noch eine vollständige Aufzeichnung aller Messwerte. Wir hatten einen Testlauf, bei dem das WLAN 45 Minuten lang ausfiel und der Roboter einfach weiterarbeitete, die Daten speicherte und alles sendete, als das Signal zurückkam. Keine verlorene Arbeit, keine Panik.
Lassen Sie uns nun über die Sicherheitsseite sprechen – dafür haben wir diese Roboter überhaupt gebaut. Für menschliche Inspektoren in Kernkraftwerken gelten strenge Dosisgrenzwerte – derzeit liegt der durchschnittliche Jahresgrenzwert für US-Atomarbeiter bei 50 mSv (Millisievert), und Inspektoren, die NAI durchführen, könnten 1–2 mSv pro Mission erhalten, wenn sie sich in einer Zone mit hoher Strahlung befinden. Unser Roboter? Es kann stundenlang an derselben Stelle bleiben und Hunderte von Messungen durchführen, ohne dass eine Dosis erforderlich ist. Im letzten Quartal hatten wir einen Kunden, der unsere Roboterhunde für 12 Neutronenaktivierungsinspektionen in seinem Sekundärkreislauf einsetzte – er berechnete, dass dies die Dosis menschlicher Inspektoren in diesem Monat um 85 % senkte und die Inspektionen in der Hälfte der Zeit abschloss (kein Warten auf die Vorbereitung von Schutzanzügen, keine durch Dosisgrenzen begrenzten Schichten). Das ist nicht nur ein Gewinn für die Sicherheit, sondern auch ein Gewinn für die Effizienz, was für Anlagen, die so weit wie möglich online bleiben müssen, enorm ist.
Aber es ist natürlich nicht alles perfekt. Wir sind auf Probleme gestoßen. Beispielsweise gibt es in einigen Anlagenbereichen sehr hohe Magnetfelder (von großen Transformatoren), die das LiDAR des Roboters beeinträchtigen. Deshalb haben wir dem Sensorgehäuse eine magnetische Abschirmschicht hinzugefügt und dieses Problem ist nun gelöst. Noch etwas: Bei sehr hohen Strahlungswerten (über 100 Gy pro Stunde) beginnen die Sensoren etwas zu schwächen, daher arbeiten wir an einem strahlungsfesten Sensor-Upgrade, das bis zu 500 Gy pro Stunde bewältigen kann. Wir testen jedes Upgrade in unserem hauseigenen Strahlungslabor, wo wir unsere Roboter mit unterschiedlichen Strahlungsniveaus bestrahlen, um die Pflanzenbedingungen nachzuahmen – hier gibt es keine Abstriche.
Und seien wir ehrlich: Kernkraftwerke sind oft alt und ihre Ausrüstung ist nicht perfekt dokumentiert. Manchmal ist der digitale Zwilling also etwas daneben und der Roboter muss sich anpassen. Hier kommt unser Modell für maschinelles Lernen ins Spiel: Wir trainieren es anhand der Daten aus jeder Inspektion, die wir durchführen, damit es neue Wege ermitteln oder seine Navigation anpassen kann, wenn sich ein Rohr an einer anderen Stelle befindet als auf der Karte angegeben. Wir haben Roboter eine kleine Zugangsluke „entdecken“ lassen, die nicht auf dem digitalen Zwilling vorhanden war, und wir haben diese Luke schließlich für zukünftige Missionen verwendet, weil sie die Inspektionszeit um 20 Minuten verkürzt. Das ist die Art von Agilität, die Sie mit fest installierten Inspektionswerkzeugen nicht erreichen können.
Wenn Sie in einem Kernkraftwerk arbeiten und sich mit Neutronenaktivierungsinspektionen oder einer anderen Inspektionsaufgabe befassen, die für Menschen zu heiß, zu eng oder zu riskant ist, sind unsere Roboterhunde dafür gebaut. Wir haben unseren autonomen Roboterhund für Patrouille und Inspektion so zugeschnitten, dass er ein breites Spektrum an Aufgaben über NAI hinaus bewältigen kann – von Routinepatrouillen über Korrosionsprüfungen bis hin zu Ventilinspektionen –, sodass Sie nicht mehrere Roboter benötigen. Wir arbeiten auch direkt mit den Sicherheitsteams der Anlagen zusammen, um Missionen individuell anzupassen, da jede Anlage ein wenig anders ist.


Bevor wir zum Abschluss kommen, möchte ich klarstellen: Wir sind nicht hier, um menschliche Inspektoren zu ersetzen. Bei diesen Robotern handelt es sich um ein Werkzeug, das den Menschen die gefährlichsten und sich wiederholenden Teile der Arbeit abnimmt, sodass sich die Inspektoren auf die Analyse der Daten, die Lösung von Problemen und den sicheren Betrieb der Anlage konzentrieren können. Wir lieben es, mit Nuklearteams zusammenzuarbeiten, weil sie zu den akribischsten und sicherheitsorientiertesten Leuten gehören, die wir je getroffen haben – sie drängen uns, bessere Roboter zu entwickeln, und wir drängen sie, Inspektionen intelligenter zu gestalten.
Wenn Sie bereit sind, sich darüber zu unterhalten, wie unser Roboterhund Ihnen bei Ihren Neutronenaktivierungsinspektionen oder anderen Aufgaben in Kernkraftwerken helfen kann, würden wir uns über eine Kontaktaufnahme freuen. Lassen Sie uns gemeinsam etwas Sichereres aufbauen, ohne den Druck, direkt einzusteigen – nur ein Gespräch darüber, was Ihr Team braucht.
Referenzen
- Internationale Atomenergiebehörde (IAEA). (2020). Robotertechnologien für die Inspektion und Wartung kerntechnischer Anlagen. IAEA-Reihe zur Kernenergie.
- US-amerikanische Nuklearregulierungskommission (NRC). (2022). Strahlenschutzanforderungen für Inspektionen von Kernkraftwerken. NRC-Regulierungsleitfaden 1.109.
- Jones, M., et al. (2021). Vierbeinige Roboter für industrielle Inspektionen mit hoher Strahlung. Journal of Field Robotics, 38(5), 1245-1262.
- Amerikanische Nukleargesellschaft (ANS). (2023). Neutronenaktivierungsprüfmethoden für die zerstörungsfreie Prüfung. Technischer Bericht der ANS Nondestructive Testing Division.